

主要职责
中国科学院贯彻落实党中央关于科技创新的方针政策和决策部署,在履行职责过程中坚持党中央对科技工作的集中统一领导。主要职责是:
一、开展使命导向的自然科学领域基础研究,承担国家重大基础研究、应用基础研究、前沿交叉共性技术研究和引领性颠覆性技术研究任务,打造原始创新策源地。 更多+
办院方针
面向世界科技前沿,面向经济主战场,面向国家重大需求,面向人民生命健康,率先实现科学技术跨越发展,率先建成国家创新人才高地,率先建成国家高水平科技智库,率先建设国际一流科研机构,加快打造原始创新策源地,加快突破关键核心技术,努力抢占科技制高点。
院况简介
中国科学院是国家科学技术界最高学术机构、国家科学技术思想库,自然科学基础研究与高技术综合研究的国家战略科技力量。
1949年,伴随着新中国的诞生,中国科学院成立。建院70余年来,中国科学院时刻牢记使命,与科学共进,与祖国同行,以国家富强、人民幸福为己任,人才辈出,硕果累累,为我国科技进步、经济社会发展和国家安全作出了不可替代的重要贡献。 更多+


科技奖励
科技期刊

工作动态/ 更多
中国科学院学部
中国科学院院部

语音播报

视觉目标跟踪旨在连续视频帧中持续定位特定目标,在自动驾驶等领域具有应用价值。但目标形变、遮挡及外观剧烈变化等因素常导致传统跟踪方法鲁棒性不足,通常需引入历史帧的时空信息以提升稳定性。
近日,中国科学院沈阳自动化研究所团队提出一种即插即用视觉跟踪框架PNPTrack。该框架在无需全参数重训练且无需额外引入时空处理模块的前提下,即可有效利用时空信息提升跟踪的稳定性与精度。
科研团队将骨干网络的编码器划分为浅层与深层:浅层编码器在训练中保持冻结、不参与时空交互,降低可训练参数和训练资源;深层编码器依靠正向、负向时空特征整合时空信息。其中,正向时空特征提取目标信息,用于增强目标响应,帮助模型在复杂场景下更准确地识别目标;负向时空特征提取背景信息,用于抑制背景干扰、细化目标边界。两类时空特征分别与搜索区域特征进行独立的交互计算,避免相互抑制。同时,研究将时空特征的“提取”与“利用”过程解耦,二者可在网络内部并行执行,减少对推理速度的影响。
该框架并非简单地将时空信息与原有匹配信息叠加在一起,而是让两者“各司其职”。时空特征主要用于对搜索区域特征做增强与抑制处理——增强目标相关响应、抑制背景干扰,尽量不改变原有的模板与搜索特征匹配过程,降低单一信息不准确带来的影响。基于该设计,模型在推理时可以自由开启或关闭时空特征:关闭后即可恢复为原始跟踪器,无需重新加载模型或调整参数,真正实现即插即用。
多组公开视觉跟踪数据集测试显示,PNPTrack具有优异性能。该框架仅需引入少量额外的投影参数,即可在保持较高推理速度的同时提升跟踪精度。
该研究为平衡跟踪精度与计算效率提供新思路。通过针对性挖掘目标与背景的历史信息,该框架以较低的模型改造成本改善复杂场景跟踪效果,为智能监控、移动机器人、自动驾驶等领域的视觉感知技术发展提供参考。
相关研究成果发表在Expert Systems with Applications上。
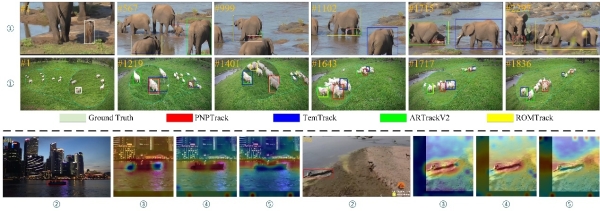
PNPTrack 在复杂场景下跟踪目标
 责任编辑:范思璐




© 1996 - 中国科学院 版权所有 京ICP备05002857号-1  京公网安备110402500047号 网站标识码bm48000002
地址:北京市西城区三里河路52号 邮编:100864
电话: 86 10 68597114(总机) 86 10 68597289(总值班室)